 en
 русский
 Français
 日本語
 Latine
 한국어
 বাংলা
 Tiếng Việt
 ไทย
 Hrvatski
 čeština
 dansk
 Nederlands
 Pilipino
 Suomalainen
 Deutsch
 Magyar
 Indonesia
 italiano
 Gaeilge
 Bahasa Melayu
 فارسی
 norsk
 Português
 Polskie
 Română
 Slovák
 svenska
 Türk

Ruang freezer yang diatur pada suhu minus 18 derajat Celcius yang berkisar antara minus 15 dan minus 20, membuat kompresor berputar pendek dan membekukan salah satu ujung eva...
READ MORE
Rumah / Berita / Berita Industri / Bagaimana Cara Kerja Pengontrol PID? Penjelasan Proporsional, Integral dan Derivatif
Bagaimana Cara Kerja Pengontrol PID? Penjelasan Proporsional, Integral dan Derivatif
Jika ruangan dingin melayang 2 K di atas setpointnya, lalu 3 K di bawahnya, dan mengulangi siklus tersebut setiap beberapa menit, pengontrol akan disalahkan sebelum sensor, katup, atau lalu lintas pintu yang melakukannya. Seringkali perangkat kerasnya baik-baik saja dan pengaturan loopnya tidak.
Jawaban singkat tentang cara kerja pengontrol PID: ia mengukur variabel proses, membandingkannya dengan tekanan yang dikehendaki, dan menggerakkan aktuator dengan koreksi yang dibangun dari tiga istilah. Istilah proporsional menjawab kesalahan yang ada saat ini. Istilah integral menjawab kesalahan yang terakumulasi seiring berjalannya waktu. Istilah turunannya menjawab seberapa cepat kesalahan itu berubah. Jika digabungkan, mereka menghasilkan keluaran yang membuka katup, mengubah kecepatan kipas, atau memangkas kapasitas kompresor.
Ide Inti: Ukur, Bandingkan, Benar
Setiap loop PID memiliki empat bagian: sensor yang melaporkan variabel proses, pengontrol yang menahan setpoint dan menghitung, aktuator yang dapat mengubah proses, dan proses itu sendiri. Sensor memberi makan pengontrol, pengontrol menggerakkan aktuator, dan aktuator mengubah apa yang dibaca sensor. Lingkaran itu adalah lingkaran tertutup.
Pengontrol mengulangi satu perhitungan pada interval tetap, waktu sampel. Ini mengurangi nilai terukur dari tekanan yang dikehendaki dan menyebut selisihnya sebagai kesalahan. Dalam aplikasi pendinginan, nilai terukur di atas setpoint memberikan kesalahan positif dan pendinginan lebih banyak. Konfigurasikan loop dengan cara yang salah dan itu menjadi tindakan terbalik padahal seharusnya menjadi tindakan langsung; ia akan hilang alih-alih menetap, dan tidak ada penyetelan yang dapat memperbaikinya.
Outputnya sesuai dengan apa pun yang diharapkan oleh aktuator: 0 hingga 10 V untuk katup modulasi, 4 hingga 20 mA untuk pengatur posisi, kontak relai untuk kompresor, atau modulasi lebar pulsa untuk pemanas. Output relai mengubah penghitungan PID menjadi keputusan ambang batas, sehingga resolusi loop bergantung pada seberapa sering kontak diizinkan untuk berpindah.
Apa yang Sebenarnya Dilakukan Tiga Istilah tersebut
Setiap term mempunyai tugas, dan masing-masing dapat dimatikan dengan menyetel penguatannya ke nol. Banyak loop kerja dijalankan sebagai pengontrol PI, karena tindakan turunan hanya menambah sedikit proses suhu yang lambat.
Istilah Proporsional
Istilah proporsional mengalikan kesalahan saat ini dengan keuntungan. Dengan penguatan 2 dan kesalahan 3 K, keluaran bergerak 6 unit. Penguatan yang lebih besar berarti koreksi yang lebih cepat, namun melewati suatu titik loop berosilasi, karena pengontrol bereaksi terhadap pengukuran yang belum selesai dijawab oleh proses. Pengontrol proporsional saja jarang mendarat tepat pada tekanan yang dikehendaki. Ini diselesaikan ketika kesalahan yang tersisa cukup besar untuk menampung output yang dibutuhkan proses, dan sisanya adalah offset dalam kondisi tunak.
Istilah Integral
Istilah integral mengakumulasi kesalahan dari waktu ke waktu dan terus menambahkan koreksi selama kesalahan masih ada, biasanya dinyatakan dalam pengulangan per menit atau detik per pengulangan. Ini menghilangkan offset, itulah sebabnya loop PI dapat menahan suhu air dingin tepat di tempat yang Anda inginkan. Harganya tertinggal: aksi integral didasarkan pada sejarah, sehingga terus mendorong setelah kesalahan hilang dan menghasilkan osilasi lambat yang memerlukan waktu jauh lebih lama untuk muncul dibandingkan osilasi proporsional. Itu juga berakhir. Jika katup sudah terbuka penuh, istilah tersebut terus mengumpulkan koreksi yang tidak dapat diberikan, dan loop mengalami overshoot yang buruk ketika kesalahan akhirnya berbalik.
Istilah Derivatif
Suku turunannya merespons laju perubahan kesalahan dan menentang gerakan, sehingga meredam loop dan memungkinkan penguatan proporsional yang lebih tinggi. Hal ini juga memperkuat noise sensor, karena pembacaan noise kecil dalam waktu sampel yang singkat terlihat seperti tingkat perubahan yang sangat besar. Dalam praktiknya, tindakan turunan disaring, dihitung berdasarkan pengukuran, bukan kesalahannya, atau dibiarkan nol.
| Istilah | Bereaksi terhadap | Manfaat utama | Jika disetel terlalu tinggi |
|---|---|---|---|
| Proporsional | Kesalahan saat ini | Koreksi cepat dan respons awal yang ketat | Osilasi cepat, perburuan katup |
| Integral | Akumulasi kesalahan | Menghapus offset kondisi tunak | Osilasi lambat, melampaui batas setelah saturasi |
| Turunan | Tingkat perubahan kesalahan | Redaman, memungkinkan penguatan proporsional lebih tinggi | Kebisingan yang diperkuat, gerakan aktuator yang tersentak-sentak |
Contoh Pendinginan: Kontrol Superheat
Ambil katup ekspansi elektronik pada chiller. Variabel yang dikontrol adalah panas berlebih pada saluran keluar evaporator, tekanan yang dikehendaki mungkin 5 K, dan aktuatornya adalah motor katup atau solenoid proporsional. Ketika superheat naik melebihi setpoint, katup terbuka untuk memasukkan lebih banyak refrigeran. Suku proporsional membukanya sebanding dengan kesalahannya, suku integral terus membukanya hingga superheat mengendap, dan suku turunannya, jika digunakan, memperlambat pembukaan saat superheat mulai turun sehingga katup tidak melampaui batas menjadi cairan yang membanjiri kembali.
Struktur yang sama muncul di pabrik pendingin. Tekanan kondensasi sering kali ditahan dengan memodulasi kecepatan kipas kondensor, yang menjadikannya loop tekanan. Kapasitas kompresor dapat dipangkas dengan loop yang mengubah kesalahan tekanan isap menjadi perintah inverter. Loop suhu ruangan dan produk memiliki waktu mati yang lama dan biasanya berjalan tanpa tindakan turunan.
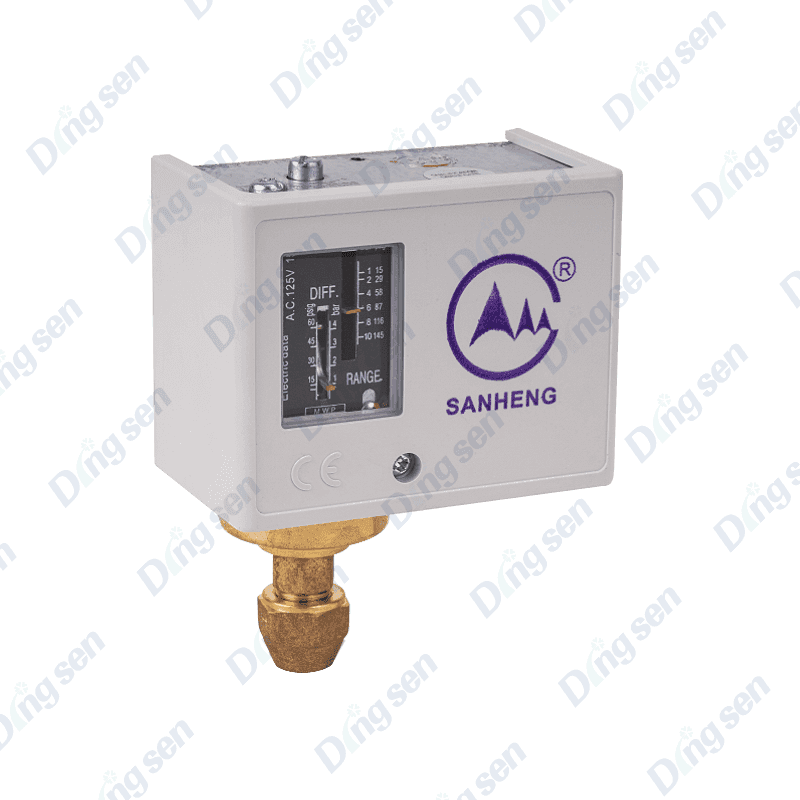 Pengontrol Tekanan Pendinginan dengan Tampilan Penunjuk Mekanis Menyediakan pemantauan tekanan tinggi dan rendah dengan reset otomatis, membantu melindungi kompresor, kipas, dan katup pembuangan dalam sistem pendingin. Lihat Produk →
Menyetel Tanpa Menebak
Istilah-istilah tersebut berinteraksi, sehingga penyetelan mengikuti urutan yang tetap:
- Letakkan loop secara manual dan pastikan aktuator bergerak dalam jangkauan penuhnya tanpa lengket.
- Tetapkan integral dan turunan ke nol, lalu naikkan penguatan proporsional hingga pengukuran menunjukkan osilasi kecil dan terus menerus.
- Potong keuntungan proporsional menjadi sekitar setengah dari nilai tersebut.
- Tambahkan tindakan integral secara perlahan hingga offset menghilang dalam waktu yang dapat diterima.
- Tambahkan turunan hanya jika overshoot masih ada dan sinyalnya bersih.
Waktu mati menentukan seberapa keras suatu putaran dapat didorong. Jika proses memerlukan 60 detik untuk merespons pergerakan katup dan konstanta waktunya adalah 300 detik, rasio 0,2, aturan klasik seperti penyetelan Ziegler-Nichols atau lambda menghasilkan keuntungan yang bisa diterapkan. Jika waktu mati sebanding dengan konstanta waktu, misalnya sensor dipasang jauh di bagian hilir katup, tidak ada yang akan membuat perulangan menjadi cepat, dan perbaikan sebenarnya adalah dengan memindahkan sensor atau menambahkan umpan ke depan.
| Gejala | Penyebab biasa | Penyesuaian pertama |
|---|---|---|
| Osilasi yang cepat dan terus menerus | Proporsional gain too high | Kurangi keuntungan proporsional |
| Osilasi lambat selama beberapa menit | Tindakan integral terlalu kuat | Tingkatkan detik per pengulangan |
| Offset yang tidak pernah ditutup | Integral dinonaktifkan atau keluaran terbatas | Aktifkan aksi integral, periksa klem keluaran |
| Gerakan katup tersentak-sentak | Turunan on a noisy signal | Filter input atau atur turunannya ke nol |
Masalah Praktis di Lantai Pabrik
Sebagian besar masalah commissioning terbagi dalam beberapa kategori:
- penyelesaian integral. Keluaran mencapai saturasi terhadap suatu batas ketika kesalahan masih ada, dan perulangan melampaui batas ketika kesalahan berbalik. Logika anti-windup dan penjepitan keluaran menyelesaikannya.
- Kebisingan sensor. Filter yang konstanta waktunya mendekati waktu sampel dapat menggandakan waktu mati perulangan. Saring masukannya, bukan keluarannya.
- Deadband aktuator. Sebuah katup yang memerlukan perubahan keluaran sebesar 3 persen sebelum bergerak menetapkan batas keras pada seberapa ketat loop dapat bertahan.
- Waktu sampel. Sebuah loop yang dipindai sekali per menit tidak dapat mengontrol proses dengan konstanta waktu 30 detik.
- Non-linearitas. Katup yang lembut di dekat pertengahan perjalanan dan tiba-tiba di dekat dudukan mungkin memerlukan penjadwalan penguatan atau keluaran yang ditentukan.
Dimana PID Memenuhi Pendinginan dan Perangkat Keras A/C
Output PID hanya penting jika aktuator dapat menggunakannya. Katup solenoid proporsional, katup ekspansi elektronik, penggerak frekuensi variabel pada kipas kondensor, dan katup tiga arah pengatur aliran semuanya menerima sinyal kontinu dan memodulasi. Perangkat hidup dan mati seperti katup solenoid standar, katup ekspansi termal tipe bohlam, dan sakelar tekanan mekanis merupakan perangkat ambang batas, sehingga pengontrol PID yang menggerakkannya benar-benar menghasilkan siklus kerja.
Perbedaan itu mengubah cara penilaian komponen. Katup yang mengikuti sinyal modulasi selama bertahun-tahun akan mengalami keausan yang berbeda dengan katup yang berpindah beberapa kali dalam satu jam, itulah sebabnya pengoperasian jangka panjang dari katup solenoid modulasi layak mendapat perhatian sebelum loop ditugaskan.
Pemasok seperti Dingsen, manufaktur suku cadang pendingin dan AC otomotif sejak 2008 , buat pengontrol tekanan, katup, dan perlengkapan tembaga yang berada di ujung penerima sinyal tersebut.
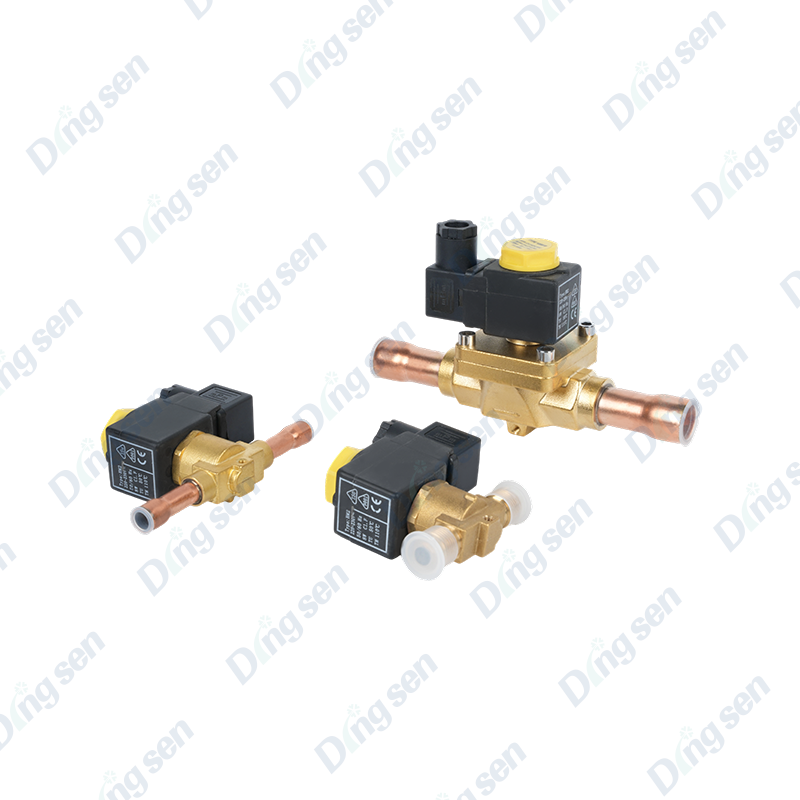 Katup Solenoid EVR untuk Pendinginan dan Pendingin Udara Mengontrol aliran zat pendingin dalam saluran cair, hisap, dan gas panas, dengan opsi kerja langsung dan dioperasikan pilot untuk sistem pendingin. Lihat Produk →
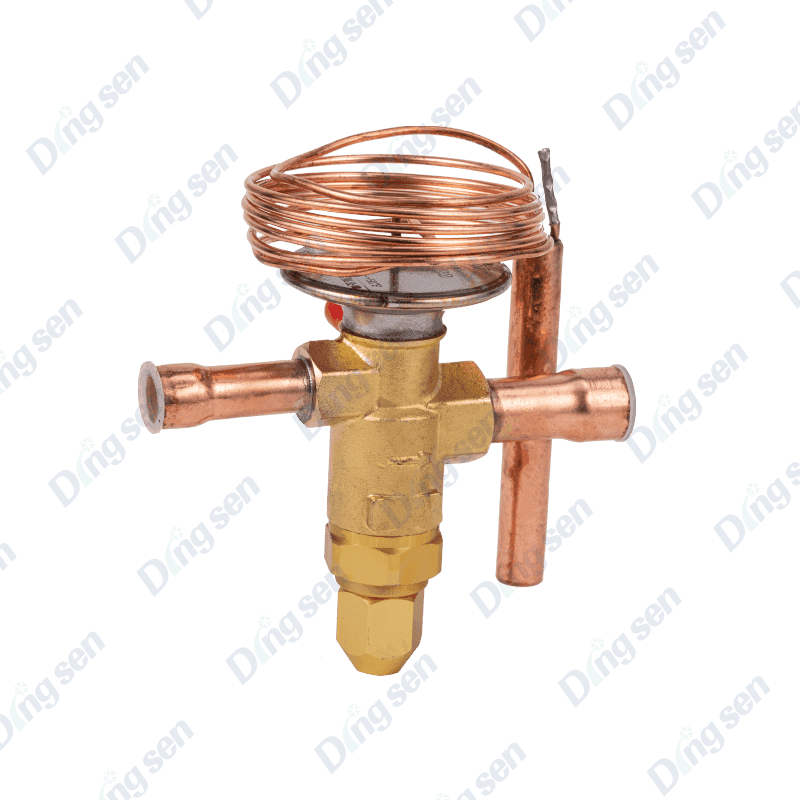 Katup Ekspansi Termal dengan Kontrol Superheat yang Dapat Disesuaikan Mengatur aliran zat pendingin untuk mempertahankan panas berlebih, dilengkapi bodi tipe H dan penyesuaian panas berlebih statis 0–8°C untuk sistem pendingin. Lihat Produk →
Menentukan Pengontrol: Apa yang Harus Diperiksa
- Jenis dan rentang input, disesuaikan dengan sensor sebenarnya: NTC, PT100, 4 hingga 20 mA, atau 0 hingga 10 V.
- Jenis dan resolusi keluaran: relai, penggerak relai solid state, arus, tegangan, atau PWM.
- Sample rate, cukup cepat untuk prosesnya namun tidak terlalu cepat sehingga noise mendominasi penghitungan.
- Penyetelan otomatis, anti-windup, dan transfer tanpa benturan antara mode manual dan otomatis.
- Batas keluaran dan alarm, termasuk klem tinggi dan rendah untuk suku integral.
- Lingkungan: pemasangan panel atau rel DIN, peringkat IP, suhu sekitar, getaran, dan toleransi tegangan suplai.
Pengontrol PID adalah tiga koreksi yang dijumlahkan dan diulangi dalam satu jam: satu terhadap kesalahan saat ini, satu terhadap kesalahan yang terakumulasi, dan satu lagi terhadap kecepatan perubahan. Fisika proses menentukan batas atas kinerja, dan pengaturan menentukan seberapa dekat perulangan tersebut. Dapatkan arah aktuator yang benar, ukur waktu mati dengan jujur, dan pertahankan perolehan yang rendah. Kombinasi tersebut menyelesaikan lebih banyak loop dibandingkan sesi penyetelan agresif mana pun.
Posting Sebelumnya
Bagaimana Cara Kerja Katup Solenoid? Coil, Plunger, Orifice, dan Penjelasan Pemecahan Masalah
Posting Berikutnya
Transduser Tekanan Suhu Tinggi: Seleksi, Aplikasi, dan Keandalan
terbaru Berita
-
-
Satu panci kondensat yang meluap ke langit-langit biasanya harganya jauh lebih mahal daripada saklar yang tidak melaporkannya. Ini adalah kasus praktis untuk saklar pelampung...
READ MORE -
Dua kamar tidur terletak di lantai yang sama, berbagi satu termostat, dan salah satunya bersuhu empat hingga enam derajat lebih hangat sepanjang musim panas. Kondensornya ber...
READ MORE -
Operator pembangkit listrik menelepon karena suatu zona mengeluarkan udara dingin pada suatu pagi ketika boiler telah beroperasi selama dua jam. Kumparan bersih, pompa bekerj...
READ MORE
-
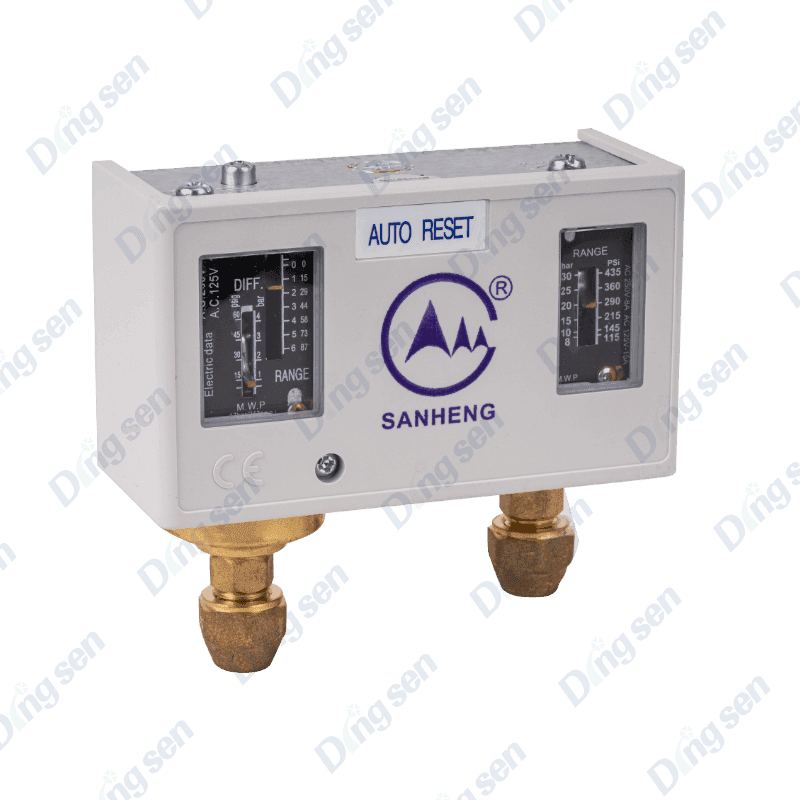
Pengontrol tekanan pendinginan dilengkapi dengan kotak persegi panjang dengan...
-
Alat pemasangan dan pelepasan inti katup adalah alat khusus untuk memasang da...
-
Pengisi oli refrigeran dan refrigerasi merupakan alat khusus untuk mengisi ul...
HUBUNGI KAMI
TETAP BERHUBUNGAN
Kami sangat senang Anda datang ke DingSen untuk membeli atau menyesuaikan, dan kami
yakin untuk memberi Anda produk dan layanan berkualitas tinggi.
Hubungi Kami
-

Jalan Jiefang No. 109, Kota Diankou, Kota Zhuji, Shaoxing, Provinsi Zhejiang
-

+86-13867581196
-

Hak Cipta © shaoxing DingSen Refrigeration Technology Co Ltd. Semua Hak Dilindungi Undang-undang
Produsen Suku Cadang Pendingin OEM Pabrik Suku Cadang AC Otomotif Kustom